宾夕法尼亚大学研发仿生人工肌肉,用于人形机器人精细动作
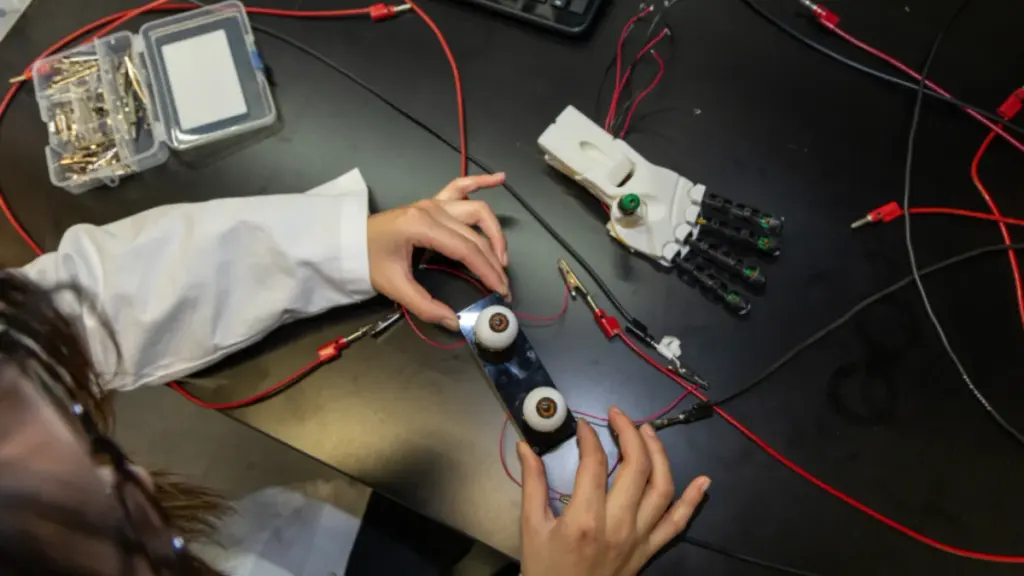
出于让人形机器人更接近生命体的探索,宾夕法尼亚大学的一个工程团队把目光投向了皮肤之下。在本周发表于《先进功能材料》的一项研究中,该团队介绍了一种高度可控的人工机器肌肉,其灵感来自人体眼部和手指中的小型肌肉。他们让一只机械手以不同力度敲击钢琴键,并让一组仿真人眼肌肉保持注视,以此进行测试。此前已有实验尝试把实验室培育的人类皮肤覆盖在机器人面部,以及使用合成水凝胶皮肤让机器人“感受”灼伤和切割。如今多数大型机器人、尤其是人形机器人,仍依赖体积较大的刚性电机和部件,这适合行走和举升等相对直接的动作,但要再现带动眼球或手指的肌肉,则需要更精细的控制。对人类看似简单的任务,对机器往往最难:双足机器人早已能完成舞蹈和近乎超级英雄式的杂技,却仍难以胜任叠衣服或保持注视这类动作。共同作者、宾夕法尼亚大学工程师舒·杨(Shu Yang)在声明中表示,软体机器肌肉需要既强壮又柔韧才能模仿人体动作,但这些特性很少同时出现在同一种材料中。团队最终采用液晶弹性体(LCE),并与石墨烯及一根内嵌的超薄铜线圈组合。橡胶状的LCE充当真正的肌肉,可收缩也可拉伸;石墨烯作为增强材料,使材料略微更软也更坚韧,即使在对抗肌向其他方向牵拉时也能保持结构。两者结合可以产生运动,但单独使用时难以保持位置:加热后LCE会伸展,随后持续收缩,并在迅速冷却时逐渐回缩到接近原来的长度。这对于保持注视,或以轻微、稳定的力量按下琴键这类需要在一段时间内维持精确位置的细微动作来说是个问题。线圈因此被加入纤维内部,充当温度计一类的装置,传感器可判断肌肉何时失热并收缩,团队再据此逐步升温,使肌肉保持既定位置。共同作者、宾夕法尼亚大学博士生吴学林(Xuelin Wu)补充说,他们把内嵌铜线圈的电阻作为反馈信号,实时调节加热功率,使电阻接近目标值。由于线圈同时充当加热器和传感器,因此不需要单独的反馈传感器。
编号 NEWS-21544