用SimReady资产在Isaac Sim中搭建机器人抓取放置仿真
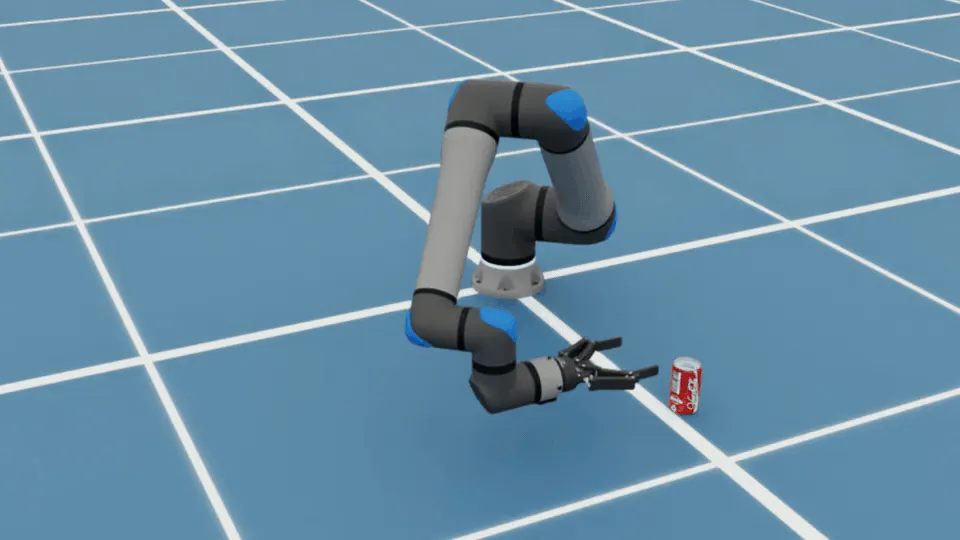
这篇教程展示了如何在Isaac Sim中完成饮料罐抓取与放置任务:使用UR17G机械臂、Robotiq 2F-140夹爪和饮料罐组成场景,检查其行为,并借助智能体生成的控制运行抓取放置示例。在机器人工作流中,SimReady指一份OpenUSD资产已按既定仿真用途准备好所需属性,例如碰撞、质量、关节和关节驱动。Hugging Face上的开放资产库SimReady Central可让用户复用带有已编写仿真属性和配置验证依据的机器人与物体资产。SimReady Foundation规定了OpenUSD资产在某一仿真用途下需要具备哪些特性,其规范连接三个层级:配置是面向某一用途的特性组合,例如机器人本体;特性是该用途所需的能力,例如可被控制的关节;要求则是对每项特性所需设置的核验,例如关节的驱动参数。在这一任务中,相关属性包括机械臂和夹爪的关节,以及饮料罐资产的碰撞和质量。验证会把这些设置与配置要求对照,仿真再测试组装后的机器人能否据此抓起并移动罐子。UR17G、Robotiq 2F-140和饮料罐的资源包已包含模型及其仿真设置,用户需要自行组装场景并添加任务代码,以定义臂—爪组合、工作台面、起始位置,以及移动机械臂、开合夹爪的控制。文中说明,SimReady Central提供资产模型和仿真设置,示例场景与控制则定义抓取放置任务。机器人在Isaac Sim中静止时看起来可能完全正确,但仿真运行时运动或与物体的交互仍可能出错,因此在执行抓取放置前应测试关节、运动和接触行为,既可让智能体完成这些测试,也可在Isaac Sim中手动进行。
编号 NEWS-21423
分类科技
时间2026-11-14 10:31:04
相关10