ToyBlocks:面向机器人学习与评测的可控积木仿真世界
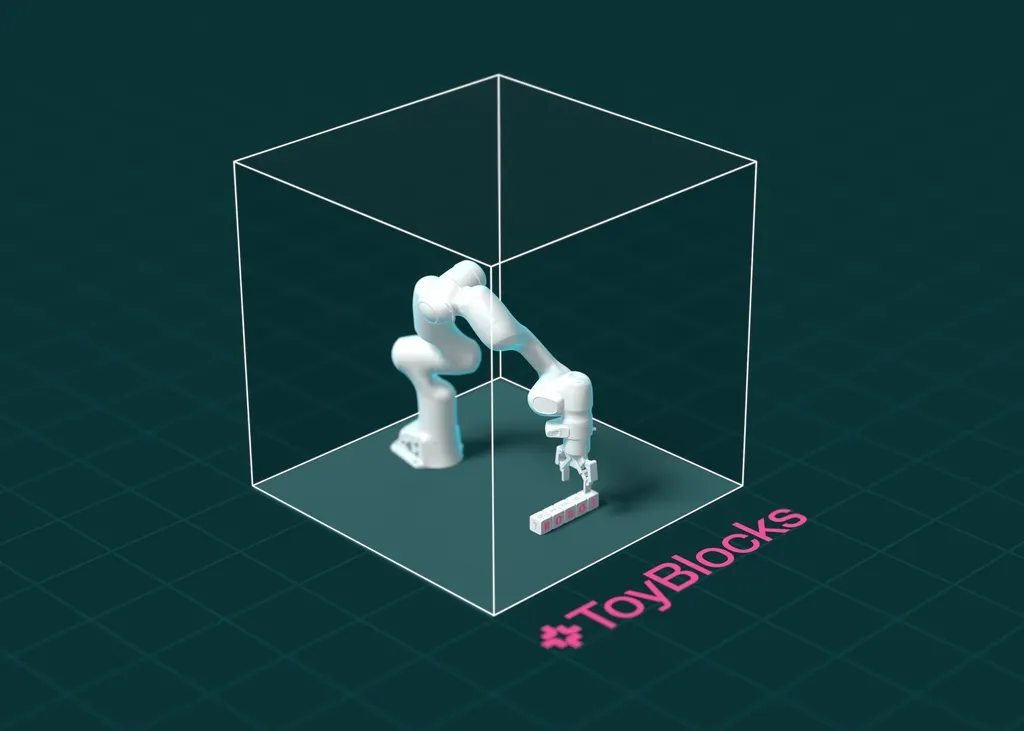
Hugging Face 博客介绍了 Allen AI 等团队推出的 FoundationWorlds 框架及其首个实例 ToyBlocks。该框架将可控仿真环境、自动任务与演示生成工具,以及用于追踪机器人行为的评测指标结合在一起,便于研究者改动训练数据或模型设计、重复实验并追溯失败原因。ToyBlocks 以桌面机械臂与积木为场景,刻意保持设定简单,但机器人仍须推理积木间交互,并完成推动、翻转与堆叠等操作;积木各面印有图案与字母,还可支持搜索、分类与排列类任务。框架沿用 MolmoAct 2、MolmoBot、MolmoSpaces 等开放机器人学习工作,按四项要求设计:逼真物理与外观、可规模化自动生成任务与演示、兼具推理与灵巧操作的挑战,以及域内任务覆盖面。技能生成在 Nvidia Isaac Lab 中结合强化学习与运动规划,可借助仿真器提供的位姿等特权信息,自动学到无需抓取的推动与翻面等技能;任务与运动规划器再编排技能并在单块 GPU 上并行执行,最高可达约 24 倍实时,从而批量产出带标签的演示数据。评测除成功率外,还记录执行速度、对物体作用力及任务进度。网页界面还可接入 Claude 等前沿模型,用自然语言指挥机器人。团队计划以 ToyBlocks 为起点,将 FoundationWorlds 扩展到更复杂环境。
编号 NEWS-20837
分类人工智能
时间2026-11-07 00:14:55
相关10